GUÍA PRINCIPAL
Automatizar un almacén: sistemas, costes y cuándo compensa
Evalúa procesos, volumen y objetivos antes de comparar soluciones de automatización.
Consultar la guía
TODONAVES · AUTOMATIZACIÓN DE ALMACENES
Un robot paletizador de cajas forma una carga a partir de un flujo conocido. Un robot despaletizador retira cajas de un palé, a veces mezcladas o deformadas. Antes de comparar brazos, define la carga, el ritmo sostenido, el agarre y lo que ocurre cuando una caja no se puede recoger. Esta guía reúne el cálculo y el pliego para pedir ofertas comparables.
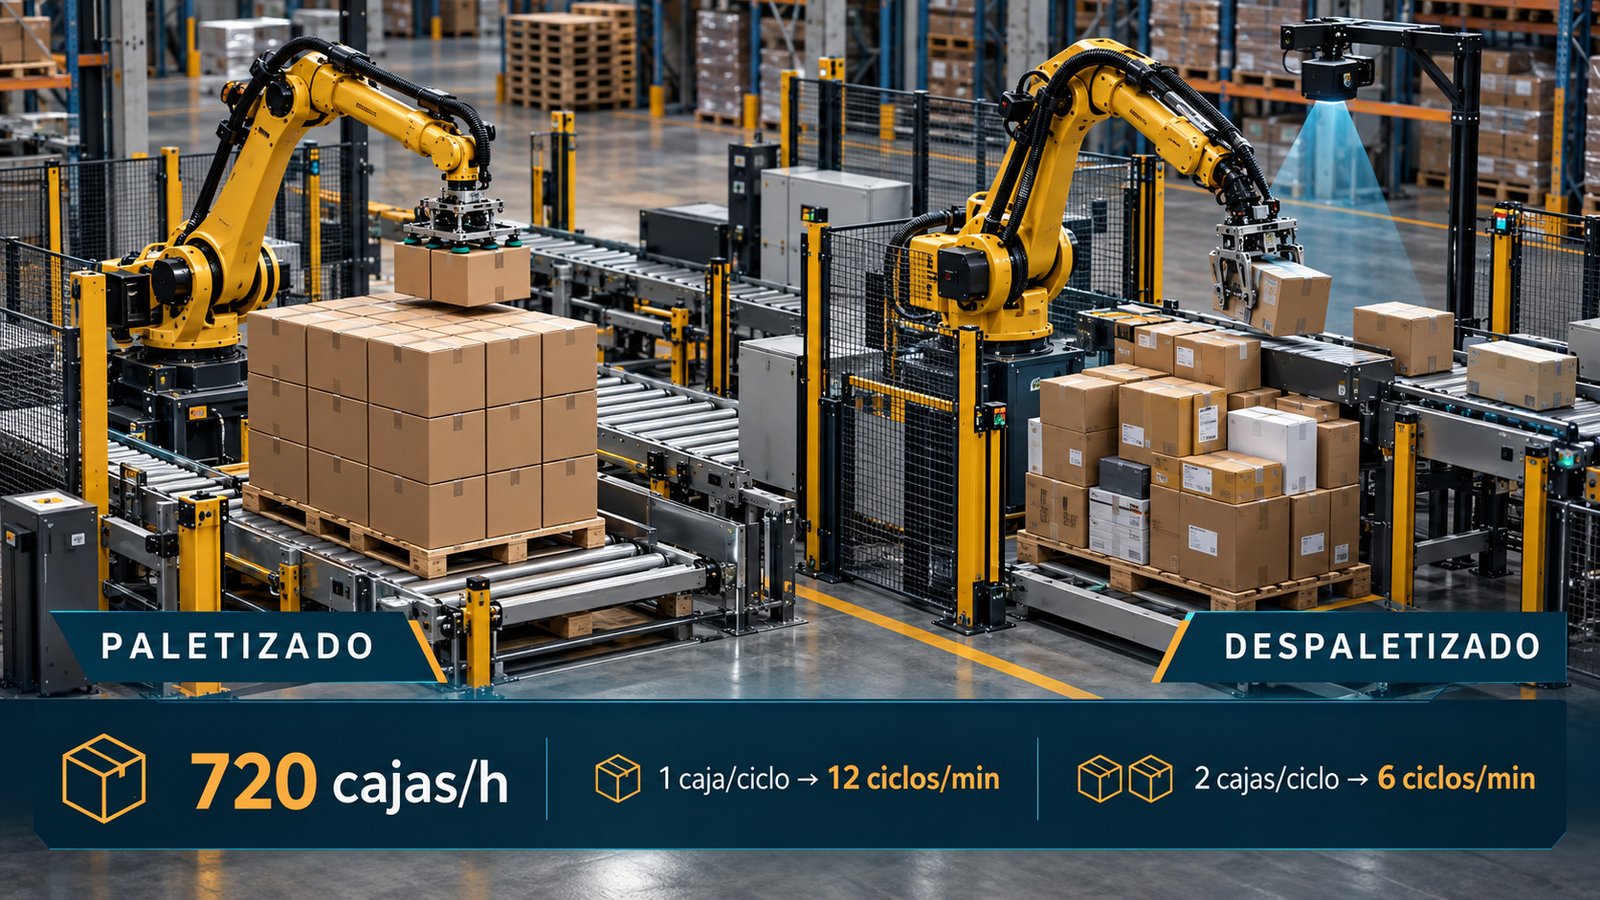
Toca la imagen para ampliar la comparación. Las 720 cajas/h son un ejemplo aritmético, no una prestación de la instalación.

La entrada repetible facilita el patrón de paletizado. En un palé mixto, el sistema debe identificar cada caja, escoger el punto de agarre y resolver cajas deformadas o bloqueadas.
Regla útil: el paletizado suele partir de cajas conocidas y una secuencia de entrada controlada. El despaletizado de palés mixtos debe descubrir dónde está cada caja y si se puede coger sin dañar el resto. Puede emplearse un brazo similar, pero la visión, la pinza, la lógica y la recuperación de incidencias cambian el proyecto.
Una oferta de «robot de paletizado» que solo indique marca, carga útil y ciclos de catálogo no describe una célula lista para trabajar. Pide rendimiento con tus cajas, altura, patrón, turnos y método de alimentación. Si recibes palés uniformes y bien posicionados, la solución puede ser mucho más sencilla que para una mezcla irregular de SKU.
En una línea de salida, las cajas llegan por transportador, se separan y orientan; la pinza toma una o varias unidades y las coloca según una receta de capas. El patrón debe respetar peso máximo del palé, apoyo de cada caja, posibles restricciones de giro, altura admisible y estabilidad durante transporte. La decisión de usar hojas intercaladoras, centrado o envoltura afecta al tiempo de ciclo tanto como el movimiento del robot.
Un mismo robot puede servir varias referencias si la pinza, la receta y la alimentación las admiten. Si el formato cambia cada pocos minutos, cronometra también el cambio de receta, el ajuste de guías y la retirada del palé anterior. El cuello de botella puede estar en el transportador o en la retirada del palé, no en el brazo.
Despaletizar es retirar carga de un palé y depositarla en un transportador, otro palé o una estación de clasificación. Un palé de cajas iguales y patrón conocido permite posiciones programadas, siempre que el palé entre localizado y la carga conserve sus tolerancias. En un palé mixto, con tamaños y orientaciones cambiantes, suelen intervenir detección de objetos, elección del punto de agarre, lectura de etiquetas y reglas de secuencia para no bloquear cajas inferiores.
La visión 3D puede ayudar a localizar superficies y alturas cuando la disposición es variable; no arregla una caja que no ofrece una cara segura de agarre. Comprueba film residual, cajas hundidas, tapas abiertas, cintas, solapes, SKU desconocidos y palés inclinados. El integrador debe definir qué casos resuelve automáticamente, cuáles envía a una zona de excepción y cómo se interviene sin detener innecesariamente el flujo.
Ejemplo de producto, no rendimiento general: ABB describe una solución de despaletizado con visión para palés mixtos, cajas de hasta 30 kg y altura de palé de hasta 2,8 m. Estas son condiciones de esa solución; hay que contrastar la carga, geometría y ritmo de una instalación concreta con pruebas propias. En otro caso publicado, FANUC explica que utilizó visión 3D porque unas cajas colocadas manualmente no mantenían posiciones conocidas.
Paletizado y despaletizado pueden compartir robot o herramienta en algunos proyectos, pero la oferta debe demostrar que alcance, visión, seguridad y tiempo de ciclo cumplen ambas tareas. Si las dos operaciones coinciden, un único brazo reparte su tiempo entre ellas: no se pueden sumar dos capacidades de catálogo como si trabajara por duplicado.
| Solución | Buen encaje | Límite que hay que probar |
|---|---|---|
| Robot de paletizado de 4 ejes | Cajas o sacos repetibles, patrón definido y alto caudal de final de línea. | Orientaciones posibles, altura de la última capa, espacio de acceso y ciclo de la célula. |
| Brazo de 6 ejes con visión | Despaletizado mixto y tomas que exigen más orientación de la herramienta. | Calidad de detección y agarre con cajas dañadas o parcialmente ocultas. |
| Cobot con solución de paletizado | Cargas y ritmos que caben en su aplicación, cambios de formato y espacio limitado. | Carga total con pinza, alcance a capas altas y velocidad permitida tras evaluar riesgos. |
| Manipulación por capa completa | Muchas cajas iguales y capas regulares, cuando interesa moverlas juntas. | Herramienta, uniformidad de capa, palé y espacio necesarios para la maniobra. |
No compares «ciclos/h» de dos catálogos sin conocer la definición del ciclo. Un dato del brazo en un movimiento estándar y otro de una solución con visión para palés mixtos miden cosas distintas. Pide cajas/h buenas a la salida durante una prueba con alimentación, cambios, incidencias y retirada de palés incluidos.
La cifra de la imagen de cabecera es una hipótesis de cálculo: una línea necesita mover 720 cajas/h. Eso equivale a 12 cajas/min. Si la pinza toma una caja por ciclo, hacen falta 12 ciclos/min y un ciclo completo cada 5 s mientras la célula funciona. Si toma dos cajas juntas, hacen falta 6 ciclos/min y hay 10 s por ciclo; la pinza y el robot soportarán dos cajas. Un «ciclo» incluye tomar, trasladar, colocar y volver a una posición desde la que pueda repetirse, con la secuencia real de la célula.
| Escenario | Tasa en marcha | Tiempo de ciclo disponible |
|---|---|---|
| Objetivo teórico sin paradas, 1 caja/toma | 720 cajas/h = 12 tomas/min | 5,0 s/toma |
| Objetivo teórico sin paradas, 2 cajas/toma | 360 tomas/h = 6 tomas/min | 10,0 s/toma |
| 720 cajas/h sostenidas con 85 % de disponibilidad, 1 caja/toma | 720 / 0,85 ≈ 847 cajas/h en marcha | ≈ 4,25 s/toma |
| 720 cajas/h sostenidas con 85 % de disponibilidad, 2 cajas/toma | ≈ 424 tomas/h en marcha | ≈ 8,5 s/toma |
El 85 % se ha elegido solo para mostrar el efecto de las paradas; no es una disponibilidad típica ni prometida. Si una toma falla, hay rechazo o cambia el formato, el resultado cambia. Pide al integrador un estudio de tiempos con tus recorridos, alturas, caja más difícil y definición contractual de disponibilidad.
También cuenta el flujo de palés: si un palé hipotético lleva 8 cajas por capa y 6 capas, contiene 48 cajas. A 720 cajas/h sostenidas salen 15 palés/h, uno cada 4 minutos. La alimentación de palés vacíos, la retirada de palés completos y el enfardado deben poder seguir ese ritmo. Los 8 × 6 y las 720 cajas/h son supuestos de este ejemplo, no valores de diseño aplicables a otras naves.
La carga útil que ve el robot incluye caja o cajas, pinza, adaptadores y accesorios transportados; además importan el centro de gravedad, la orientación y las prestaciones admitidas durante el movimiento. Como ejemplo hipotético, una caja de 16 kg y una pinza de 7 kg ya suponen 23 kg antes de otros elementos. Tomar dos cajas de 16 kg con esa misma pinza elevaría la masa a 39 kg. Ese cálculo no selecciona por sí solo el robot: el fabricante y el integrador deben validar la herramienta, la inercia, el alcance y el ciclo.
| Agarre | Qué comprobar | Posible límite |
|---|---|---|
| Vacío por ventosas o espuma | Sellado en tapa, consumo de aire o vacío, peso y prueba de caída. | El cartón poroso, una tapa mal cerrada o un sello irregular pueden provocar fugas. |
| Pinza lateral o mecánica | Compresión admisible, dimensiones, rigidez y acceso entre cajas. | Puede deformar el embalaje o no entrar en un hueco estrecho. |
| Herramienta multi-caja o de capa | Peso total, geometría conjunta, separación y descarga estable. | El ahorro de ciclos solo existe si la entrada presenta cajas compatibles. |
La altura del último nivel y el punto de toma inferior obligan a comprobar el volumen de trabajo completo. Añade transportadores, centrado, visión si es necesaria, generador de vacío, sensores de presencia, palés vacíos, protecciones, mando e integración con la línea o el SGA. En un despaletizado mixto, describe también la lectura de códigos, la trazabilidad y la estación de excepción.

Esquema de los elementos que debe cubrir una oferta de célula robotizada: alcance, herramienta, detección, entradas y salidas, accesos protegidos e integración de control.
Que un brazo se comercialice como colaborativo no convierte automáticamente la instalación en segura sin vallado. La evaluación considera brazo, herramienta, caja, palé, trayectorias, cambios de formato, intervenciones humanas y acceso de carretillas. La serie ISO 10218:2025 distingue requisitos del robot y de su integración; la parte 2 trata las aplicaciones y células. En España, el uso por trabajadores también se evalúa conforme al RD 1215/1997 y la guía del INSST.
Solicita plano de zonas peligrosas, justificación de resguardos o sensores, puertas y enclavamientos, paradas y rearme, acceso a retirar una caja caída, bloqueo de energías para mantenimiento y documentación de la instalación completa. La solución puede requerir vallado, escáner, modos de velocidad limitada o una combinación; debe decidirlo la evaluación específica, incluidas las cajas que el robot suelta o transporta.
No hay un precio útil de «robot paletizador de cajas» sin definir el sistema. El brazo es solo una partida; una oferta de despaletizado mixto puede añadir visión, pruebas de reconocimiento e incidencias que no aparecen en un paletizado repetitivo. Compara importes instalados y el alcance de cada proveedor; un precio de brazo aislado no permite estimar el de una célula terminada.
| Partida | Qué cambia el coste | Qué pedir en la oferta |
|---|---|---|
| Robot y herramienta | Carga, alcance, número de cajas por toma y pinzas específicas. | Modelo, herramienta, repuestos y límites de cada SKU. |
| Visión y software | Palés homogéneos o mixtos, alturas, lectura de códigos y recetas. | Formatos validados, tasa de fallos y procedimiento para nuevos SKU. |
| Periféricos | Transportadores, centrado, palés, intercaladores, enfardado, aire y energía. | Plano y lista de equipos incluidos o aportados por el cliente. |
| Seguridad e integración | Resguardos, sensores, PLC, SGA/ERP, obra y puesta en marcha. | Responsable de cada interfaz, documentación y pruebas de aceptación. |
| Operación | Consumo, aire comprimido, consumibles, mantenimiento y asistencia. | Coste anual previsto, respuesta del servicio y disponibilidad de piezas. |
Para valorar la inversión, calcula coste anual neto evitado con horas realmente liberadas, menor manipulación o merma, y réstale energía, consumibles, mantenimiento y asistencia. Divide la inversión instalada entre ese ahorro anual neto para obtener un plazo de retorno simple, sin confundirlo con un beneficio garantizado. Si el ahorro neto no es positivo, ese cálculo no ofrece retorno. El plazo debe contrastarse además con vida útil, financiación, demanda futura y costes de parada.
Entrega a cada integrador las mismas muestras de cajas y un registro de turnos normales y de pico. Exige que la propuesta separe prestaciones de paletizado y de despaletizado, identifique todas las exclusiones y diga qué ocurre con una caja que el sistema no puede manipular. Evita aceptar una promesa basada solo en una simulación sin condiciones de prueba.
| Campo | Dato que debe declarar la oferta | Prueba acordada |
|---|---|---|
| Productos y palés | Lista de SKU, masa, medidas, embalaje, patrón y altura. | Muestras extremas y palés reales, incluidos deformados. |
| Ritmo | Cajas/h sostenidas, método de cómputo, picos y tiempo de cambio. | Ensayo de duración pactada con alimentación y retirada incluidas. |
| Visión y agarre | Poses admitidas, casos mixtos, caída/fallo y ruta de excepción. | Cajas desplazadas, etiqueta tapada, cartón poroso y agarre fallido. |
| Interfaz y seguridad | Señales, SGA/PLC, vallado, accesos, parada y rearme. | Pruebas de enclavamientos, parada y recuperación documentadas. |
| Servicio | Plan preventivo, repuestos, formación y respuesta ante averías. | Entrega de manuales, formación y registro de incidencias. |
Define una prueba en fábrica (FAT) para las funciones que allí puedan montarse y otra en la nave (SAT) con transportadores, operarios, carretillas y software reales. Acuerda de antemano duración, mezcla de SKU, cajas/h buenas, fallos permitidos, tiempo de cambio, estabilidad del palé y quién corrige una desviación. Una prueba con cinco cajas perfectas sirve para enseñar un movimiento; no valida un turno de producción.

Lista visual de pruebas con cajas y turnos reales antes de aceptar la instalación: ritmo mantenido, cambios de SKU, fallos de agarre, recuperación segura y carga estable.
Forma a los operarios en selección de recetas, inspección de cajas y palés, limpieza de cámaras, comprobación del vacío o de la pinza y recuperación segura de errores. Registra por separado paradas por robot, herramienta, falta de cajas, retirada de palé y fallo de datos; mezclar todas como «parada de robot» impide corregir el cuello de botella.
Pacta quién puede modificar trayectorias o patrones, cómo se valida un nuevo SKU y qué repuestos críticos quedarán disponibles. Si la instalación trabaja varios turnos, mide cajas buenas por hora programada y causas de pérdida tras la puesta en marcha. El proyecto termina cuando la célula mantiene el proceso previsto, no el día que el brazo hace su primer movimiento.
Puede serlo si carga, alcance, herramienta, visión y secuencia cumplen ambos trabajos. En palés mixtos suele cambiar más la detección y la gestión de errores que el propio brazo. Si ambas tareas coinciden en el tiempo, la célula comparte capacidad.
Cuando la posición, altura u orientación de las cajas no se conocen con suficiente precisión, es una opción a ensayar. Para palés homogéneos bien posicionados puede bastar una receta y sensores más sencillos. Pide pruebas de reconocimiento con las incidencias que recibes de verdad.
Parte de cajas por toma y segundos por ciclo de la aplicación completa. Después considera disponibilidad, cambios, rechazos, entrada y salida de palés. Las 720 cajas/h de este artículo son un ejemplo didáctico, no una cifra aplicable a cualquier robot.
No. Suma cajas, herramienta y accesorios, y verifica centro de gravedad, alcance, orientaciones y dinámica con el fabricante o integrador. La prueba de agarre con la caja más pesada y la más difícil es imprescindible.
No por definición. La evaluación de riesgos de la aplicación completa determina resguardos, sensores, velocidades y procedimientos seguros, incluyendo herramienta, cajas y entrada de palés.
Un precio aislado no describe lo que pagarás por instalar una célula. Solicita inversión desglosada de robot, pinza, visión, transportadores, protección, control y puesta en marcha, junto al coste anual de servicio y consumibles.
Vuelve a la guía principal o consulta otros artículos de la misma familia.
Evalúa procesos, volumen y objetivos antes de comparar soluciones de automatización.
Consultar la guía
Compara soluciones según flujo, volumen y espacio disponible.
Leer el artículo
Distingue operación autónoma y equipos móviles semiautomáticos.
Leer el artículo
Relaciona recorridos, cargas e integración con la operativa.
Leer el artículo
Revisa procesos y datos antes de seleccionar tecnología.
Leer el artículoEstas guías desarrollan la protección de la célula y el recorrido de los palés en el almacén.
Consultadas el 14 de octubre de 2026. ABB: Robotic Depalletizer para palés mixtos, visión y especificación de su solución; FANUC: Paletizado automatizado para patrones y composición de la célula; FANUC: caso Hänggi para un despaletizado con visión de cajas colocadas manualmente; Universal Robots: cálculo de carga para herramienta, masa y orientación; Piab: cartón y fugas de vacío; ISO 10218-2:2025 y INSST: guía de equipos de trabajo para el apartado de seguridad.
Las cuentas de 720 cajas/h, 85 % de disponibilidad, 48 cajas/palé y 16 kg por caja son supuestos didácticos construidos para explicar el dimensionado; no proceden de mediciones de una empresa ni son prestaciones prometidas por un fabricante. Las características de una solución comercial solo se atribuyen a ese producto.